基于姿态识别的陪伴机器人设计

设计编号:T3372601M

基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计实物视频演示:

软件安装:

keil uvision5 MDK RM v5.29 (附注册机+安装教程)

Altium Designer 2013

Microsoft Visio 2013 软件安装

资料预览

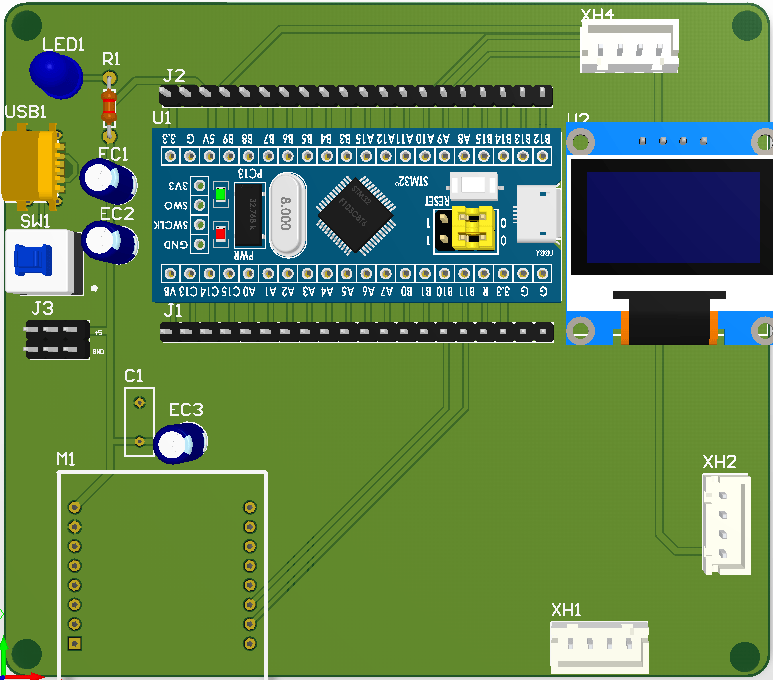
效果图:基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计

总体资料:基于姿态识别的陪伴机器人设计

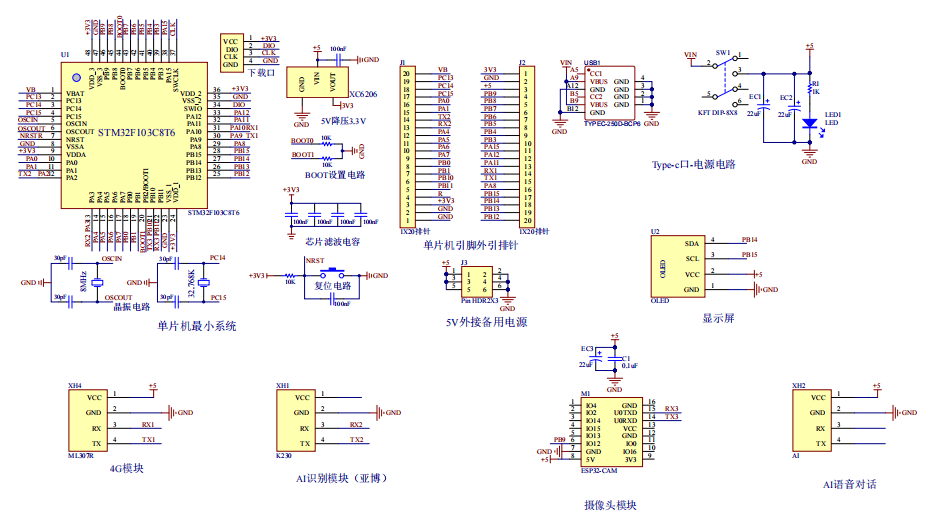
原理图:基于姿态识别的陪伴机器人设计

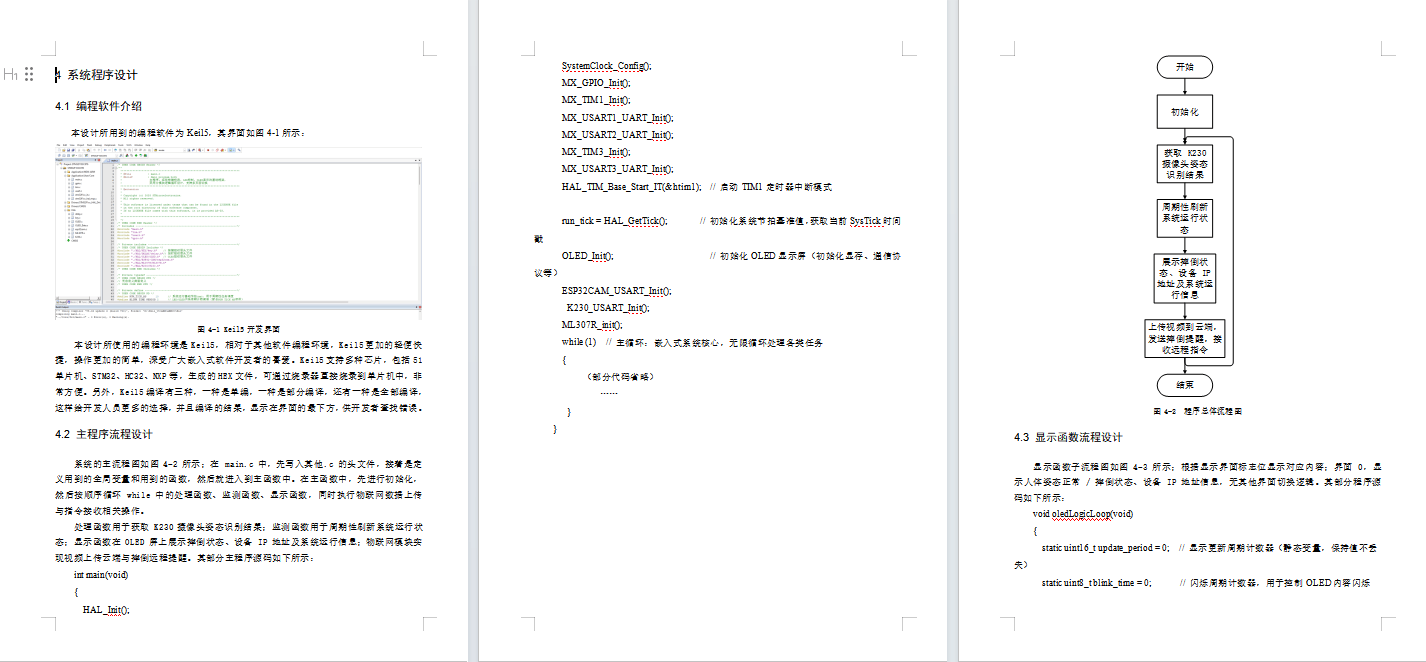
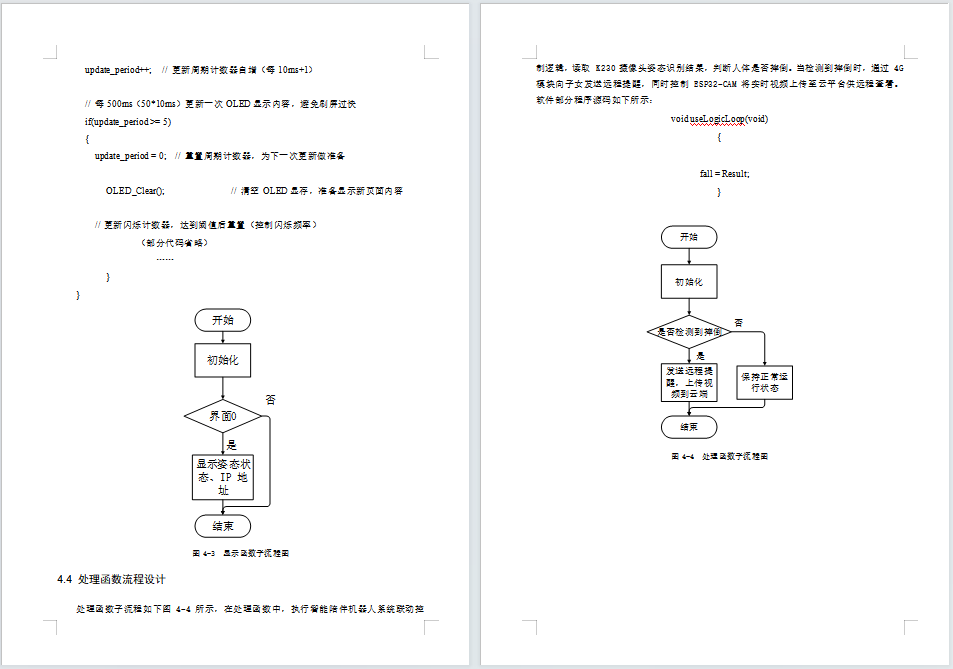
软件设计流程:基于姿态识别的陪伴机器人设计基于姿态识别的陪伴机器人设计

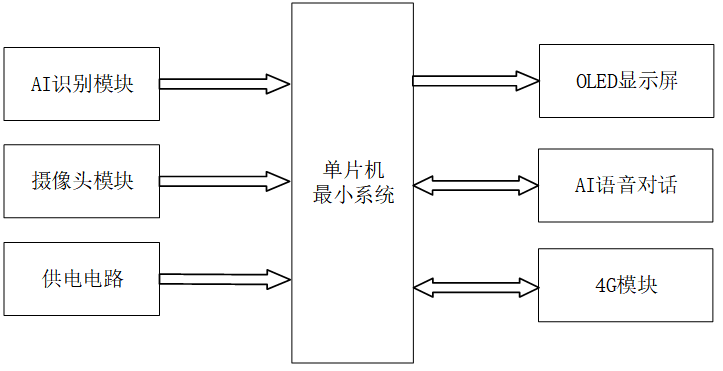
系统框图:基于姿态识别的陪伴机器人设计

本设计以 STM32 单片机为核心控制器,加上其他的模块一起组成基于姿态识别的智能陪伴机器人系统,其中包含中控部分、输入部分和输出部分。中控部分采用了 STM32 单片机,其主要作用是获取输入部分数据,经过内部处理,控制输出部分。

输入由三部分组成,第一部分是 AI 识别模块,通过该模块实现老人 / 家人身份识别,判断是否为授权人员;第二部分是摄像头模块,利用 ESP32-cam 采集门口视频画面,用于摔倒监测并将视频上传至云平台;第三部分是供电电路,为整个陪伴机器人系统提供稳定工作电源。

输出由三部分组成,第一部分是 OLED 显示屏,用于显示 AI 识别结果、视频上传状态、摔倒提醒等信息;第二部分是 AI 语音对话,用于实现与老人的智能陪伴对话交互;第三部分是 4G 模块,用于将摄像头拍摄的视频上传至云平台供远程查看,同时在检测到老人摔倒时向子女发送远程提醒。

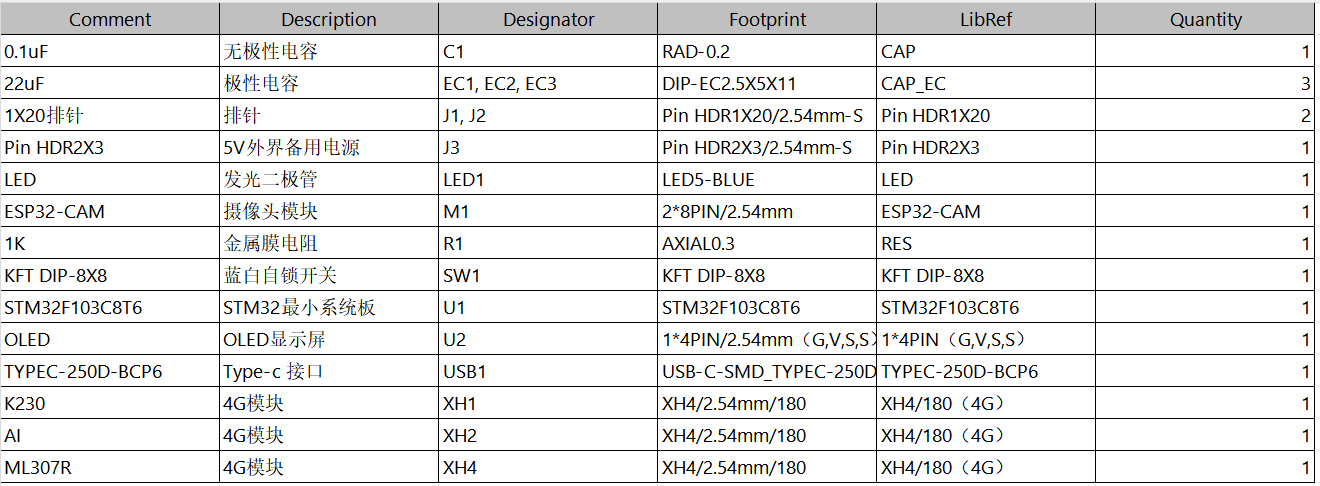
硬件清单:基于姿态识别的陪伴机器人设计


开题报告
1
实物资料
2
设计说明书
3
答辩PPT
4
打包购买(包括实物资料+设计说明书+开题报告+答辩PPT)
5
下载权限
查看
  • ¥
    免费下载
    评论并刷新后下载
    登录后下载
  • {{attr.name}}:
您当前的等级为
登录后免费下载登录 小黑屋反思中,不准下载! 评论后刷新页面下载评论 支付以后下载 请先登录 您今天的下载次数(次)用完了,请明天再来 支付积分以后下载立即支付 支付以后下载立即支付 您当前的用户组不允许下载升级会员
您已获得下载权限 您可以每天下载资源次,今日剩余次
声明:本站所有文章,如无特殊说明或标注,均为本站原创发布。任何个人或组织,在未征得本站同意时,禁止复制、盗用、采集、发布本站内容到任何网站、书籍等各类媒体平台。如若本站内容侵犯了原著者的合法权益,可联系我们进行处理。
0 条回复 A文章作者 M管理员
    暂无讨论,说说你的看法吧
❯
购物车
优惠劵
搜索