设计编号:T3782602M
 实物视频演示:


 实物视频演示:
软件安装:
资料预览
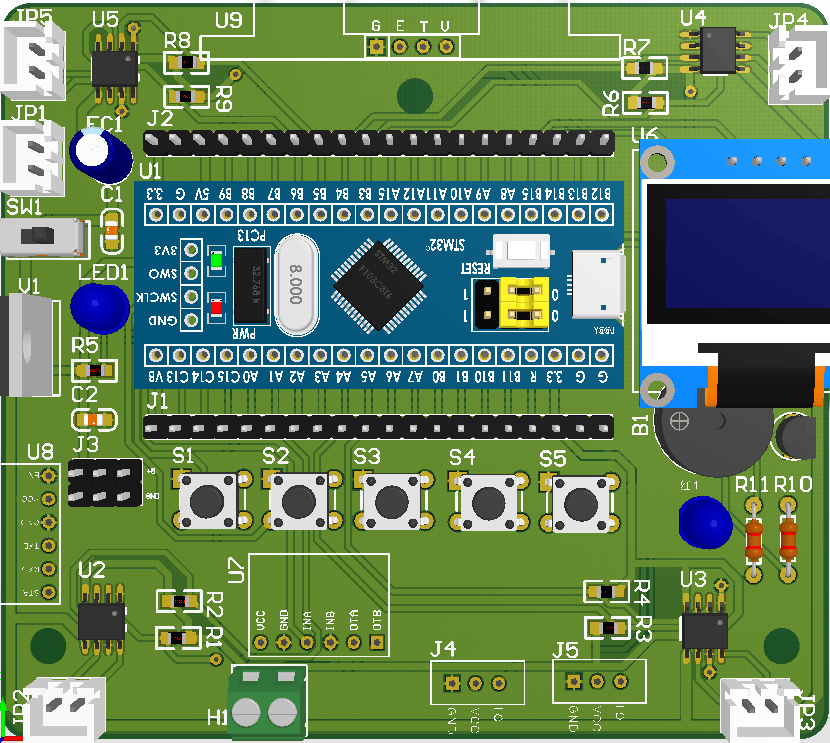
效果图:

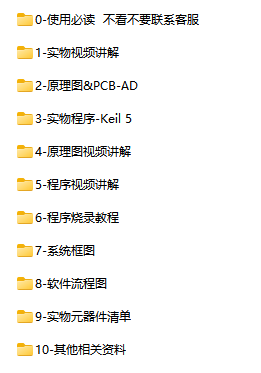
总体资料:
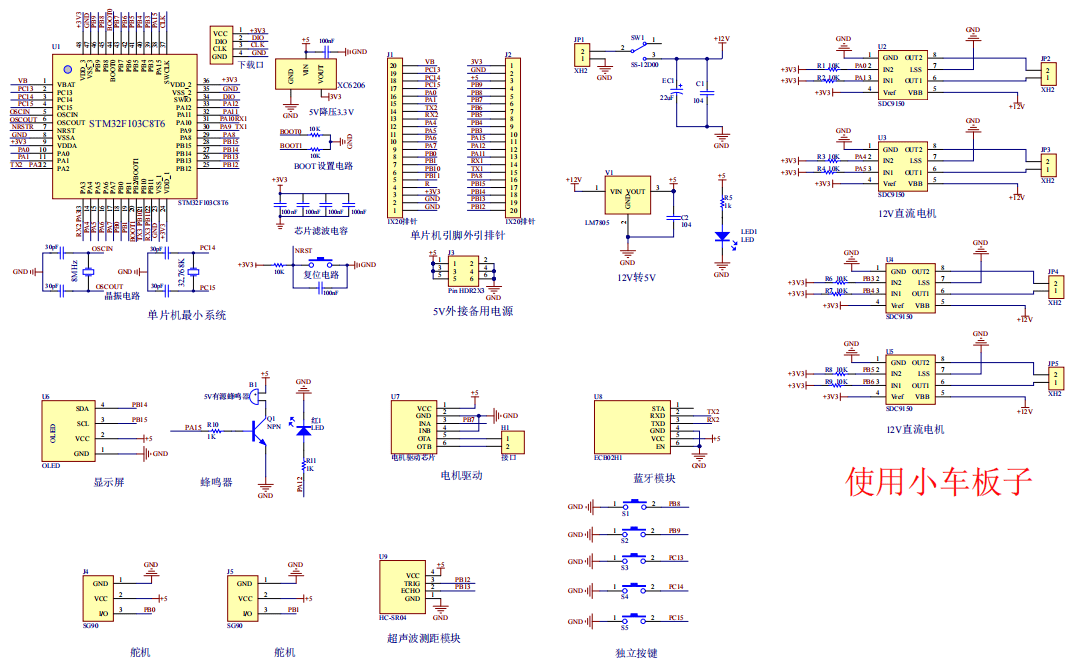
原理图:
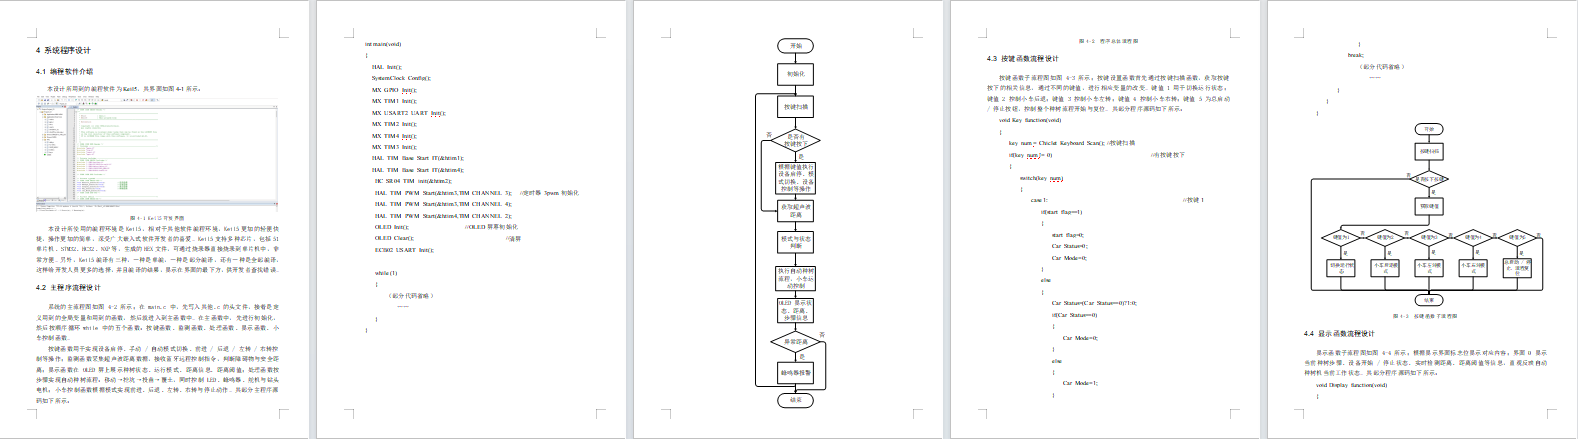
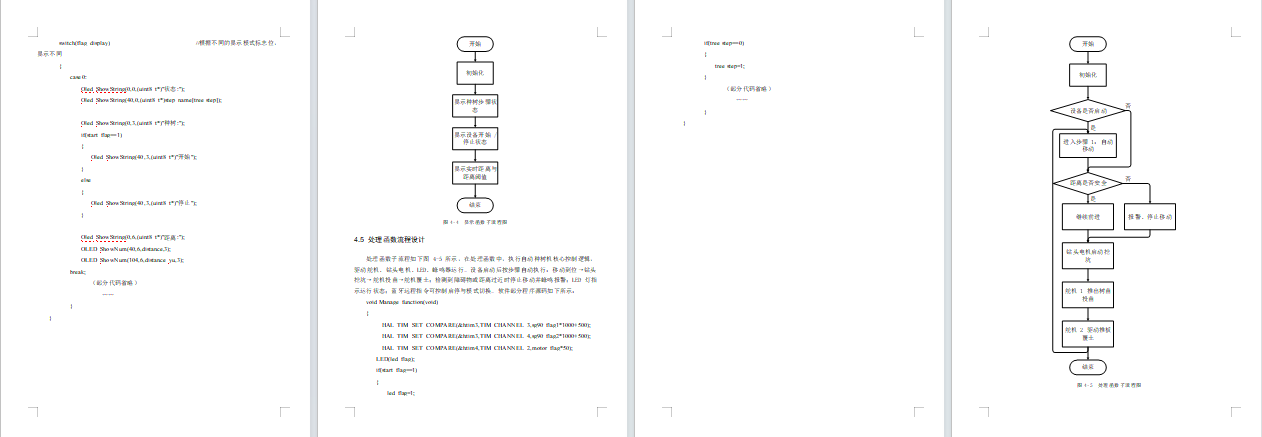
软件设计流程:
系统框图:
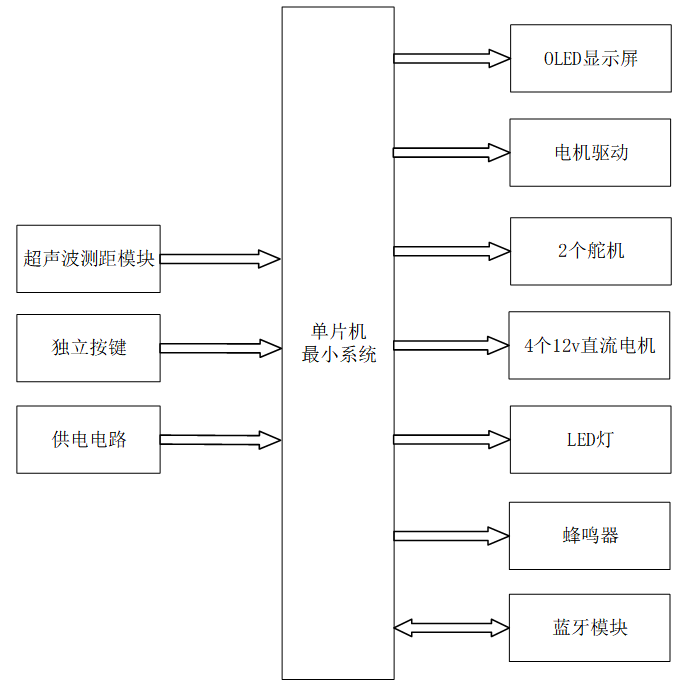
本设计以 STM32 单片机为核心控制器,加上其他的模块一起组成基于 STM32 的自动种树机系统,其中包含中控部分、输入部分和输出部分。中控部分采用了 STM32 单片机,其主要作用是获取输入部分数据,经过内部处理,控制输出部分。
输入由三部分组成,第一部分是超声波测距模块,用于检测前方障碍物,为自动避障和安全运行提供距离数据;第二部分是独立按键,用于设备启停控制、手动/自动模式切换、前进/后退/左转/右转等手动操作控制;第三部分是供电电路,为整个自动种树机系统提供稳定供电。
输出由八部分组成,第一部分是 OLED 显示屏,用于显示设备运行状态、种树流程进度、设备启停状态、前方距离及安全阈值等信息;第二部分是电机驱动模块,用于驱动 4 个 12V 直流电机,实现种树机的前后左右移动控制;第三部分是 2 个舵机,分别用于控制树苗推出机构和覆土推板,实现自动投苗、覆土动作;第四部分是 4 个 12V 直流电机,除驱动移动轮外,还可驱动钻头实现自主挖坑;第五部分是 LED 灯,用于显示设备运行状态,设备启动运行时常亮;第六部分是蜂鸣器,当检测到障碍物或异常状况时发出报警提示;第七部分是蓝牙模块,用于接收外部控制指令,支持远程或人工模式控制设备启停、移动与种树流程。
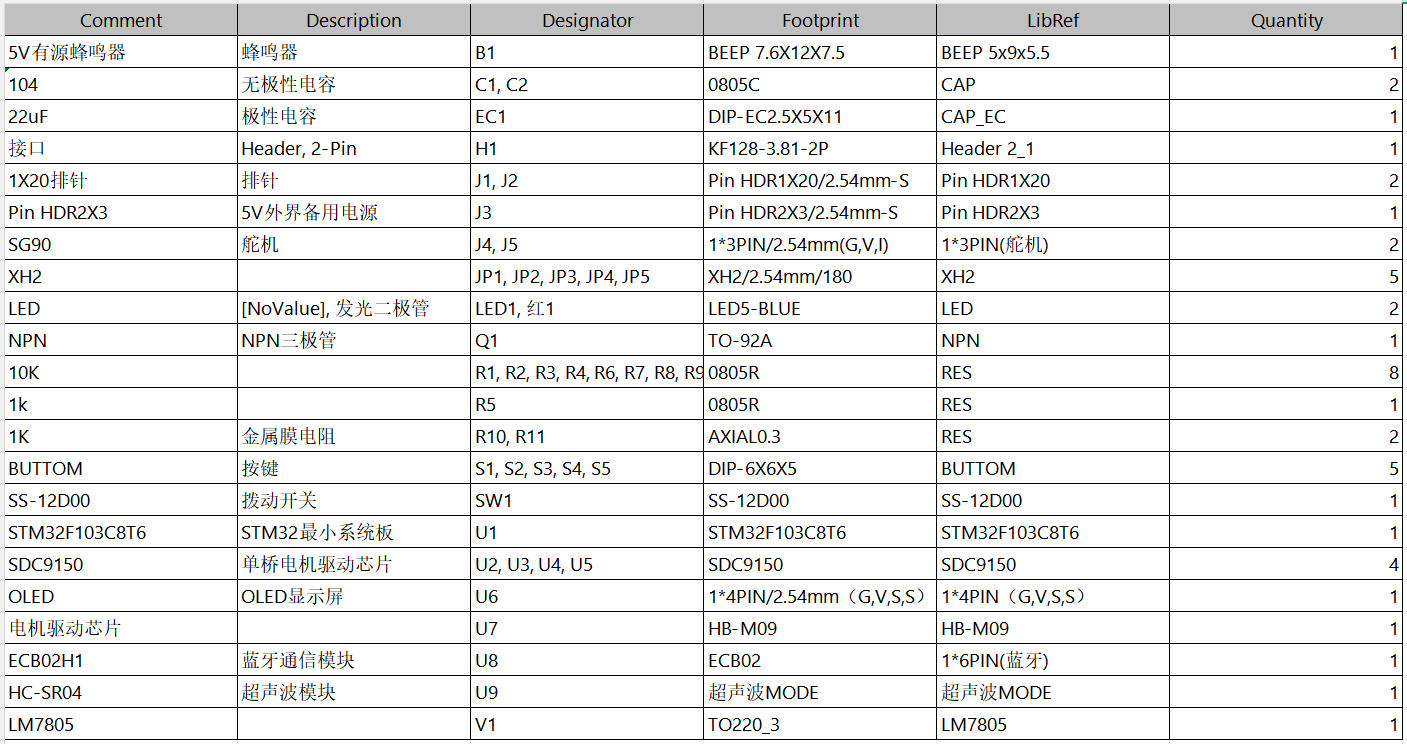
硬件清单:
声明:本站所有文章,如无特殊说明或标注,均为本站原创发布。任何个人或组织,在未征得本站同意时,禁止复制、盗用、采集、发布本站内容到任何网站、书籍等各类媒体平台。如若本站内容侵犯了原著者的合法权益,可联系我们进行处理。