设计编号:T1712605M
编号:
T1712605M
设计简介:
本设计是基于STM32F103C8T6的机器视觉零件缺陷检测系统,主要实现以下功能:
1、通过独立按键实现传送带三档调速控制,显示屏实时显示当前档位及运行状态。
2、按下启动按键,传送带启动运行,将待检测零件输送至检测工位。
3、当零件到达检测位置时,红外传感器触发,传送带停止运行,摄像头模块对零件进行图像采集与缺陷识别。
4、若检测到零件存在缺陷,分拣装置舵机启动将缺陷零件推出传送带。
5、若检测到零件合格,传送带继续运行将零件送入合格品区
6、OLED12864显示屏实时统计并显示合格品与不合格品的累计数量
电源: 5V
传感器: 摄像头模块(K230)、红外传感器(TCRT5000)
显示屏: OLED12864
单片机: STM32F103C8T6
执行器: 传送带(MOS管)、舵机(SG90)
人机交互: 独立按键
标签: STM32F103C8T6、OLED12864、K230、TCRT5000、SG90、MOS管
题目扩展: 基于AI视觉的多品类零件分拣系统、生产线实时质量监控与数据追溯系统、基于云平台的零件缺陷远程诊断系统


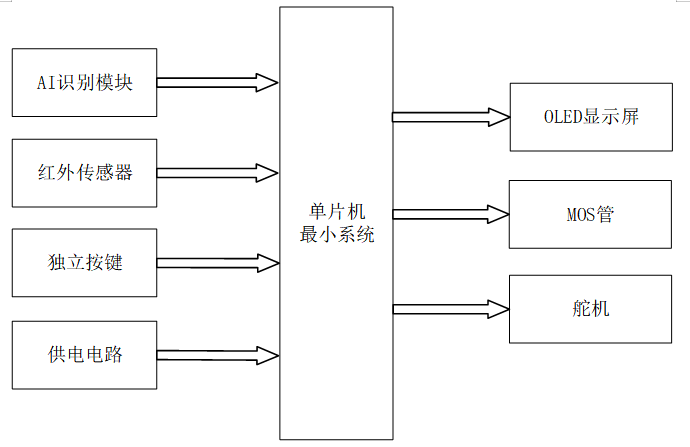
基于机器视觉的零件缺陷检测系统设计
一、主控部分
核心:STM32 单片机
功能:获取输入部分数据,经过内部处理,控制输出部分
二、输入部分
- AI识别模块:通过机器视觉对零件进行缺陷检测,获取检测结果数据
- 红外传感器模块:用于触发传送带启停及检测位置定位
- 独立按键模块:用于传送带三档调速设置、启动控制等操作
- 供电电路:给整个系统供电
三、输出部分
- OLED 显示屏:用于显示传送带运行状态、零件合格/缺陷数量、调速档位等信息
- MOS管控制模块:用于控制传送带等输出设备的启停与运行
- 舵机控制模块:作为分拣装置的执行机构,完成缺陷零件的分拣动作


声明:本站所有文章,如无特殊说明或标注,均为本站原创发布。任何个人或组织,在未征得本站同意时,禁止复制、盗用、采集、发布本站内容到任何网站、书籍等各类媒体平台。如若本站内容侵犯了原著者的合法权益,可联系我们进行处理。