编号:
T2202605M
设计简介:
本设计是基于STM32单片机仓库智能AGV小车设计,主要实现以下功能:
1、主控是STM32单片机,显示屏采用OLED搭载了速度检测传感器,在沿着黑线(循迹)行走过程中实时采集小车当前移动速度,并且显示在OLED上,速度分为两个挡位,可以通过APP调节
2、小车检测到A点,驱动舵机1进行装货,舵机1启动,使用重量传感器在装货点进行装货,设置一个阈值(手机可设置),达到阈值,判断为装货成功,开始派送。
3、通过手机APP实现对于终点的设定,可以设置B点和C点,小车从A到B/C的过程中,超声波进行检测,如果遇到障碍物,可以绕开,继续前行。
4、到了B点或者C点之后, 小车会停止,同时控制语音模块播报:已经到达B点,C点,提示控制员小车已抵到目标区域,启动舵机2进行卸车,卸车之后,小车按照原路线反回。
A,障碍物,B,C都是固定的,返回过程中没有障碍物
电源:12V锂电池,经LM7805稳压输出5V,再经XC6206稳压输出3.3V
传感器:TCRT5000红外循迹模块、光电速度检测传感器、HC-SR04超声波测距模块、HX711压力重量传感器
显示屏:OLED12864
单片机:STM32F103C8T6
人机交互:WiFi手机APP
执行器:SDC9150直流电机驱动模块、12V直流减速电机、SG90舵机*2、SU-03T语音播报模块
通讯:ESP8266-12F WiFi模块
标签:STM32F103C8T6、OLED12864、红外循迹模块、超声波传感器、重量传感器、WiFi模块、SG90舵机、语音播报模块、仓库AGV小车
题目扩展:多站点集群调度仓库AGV系统、带视觉识别的无人仓储自动搬运机器人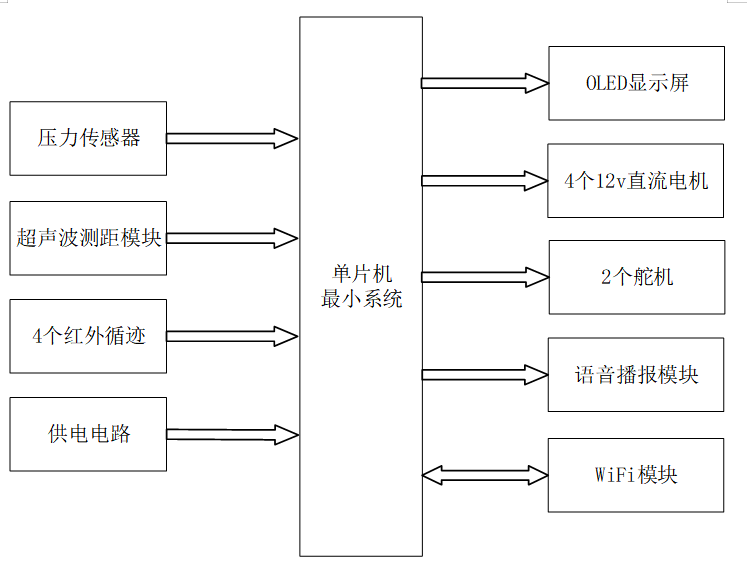
基于STM32单片机仓库智能AGV小车设计
一、主控部分
核心:STM32 单片机
功能:获取输入部分数据,经过内部处理,控制输出部分
二、输入部分
- 压力传感器模块:用于检测货物重量,配合手机设置重量阈值判断装货状态
- 超声波测距模块:用于行驶途中检测障碍物,实现避障绕行
- 红外循迹模块:共4个,用于识别黑线轨迹,实现小车循迹行驶
- 独立按键模块:用于功能切换、参数设置等操作
- 供电电路:为整个系统稳定供电
三、输出部分
- OLED 显示屏:用于实时显示小车行驶速度,展示挡位信息
- 直流电机模块:共4个12V直流电机,用于驱动小车前进、转向、返程行驶
- 舵机控制模块:共2个,分别用于 A 点装货、B/C 点卸货作业
- 语音播报模块:用于小车到达目标点位时语音播报提醒
- WiFi 模块:用于手机 APP 远程设置速度挡位、货物重量阈值、行驶终点 B 点或 C 点,下发控制指令