设计编号:T2202605M
仿真视频演示:
软件安装:
资料预览
效果图:

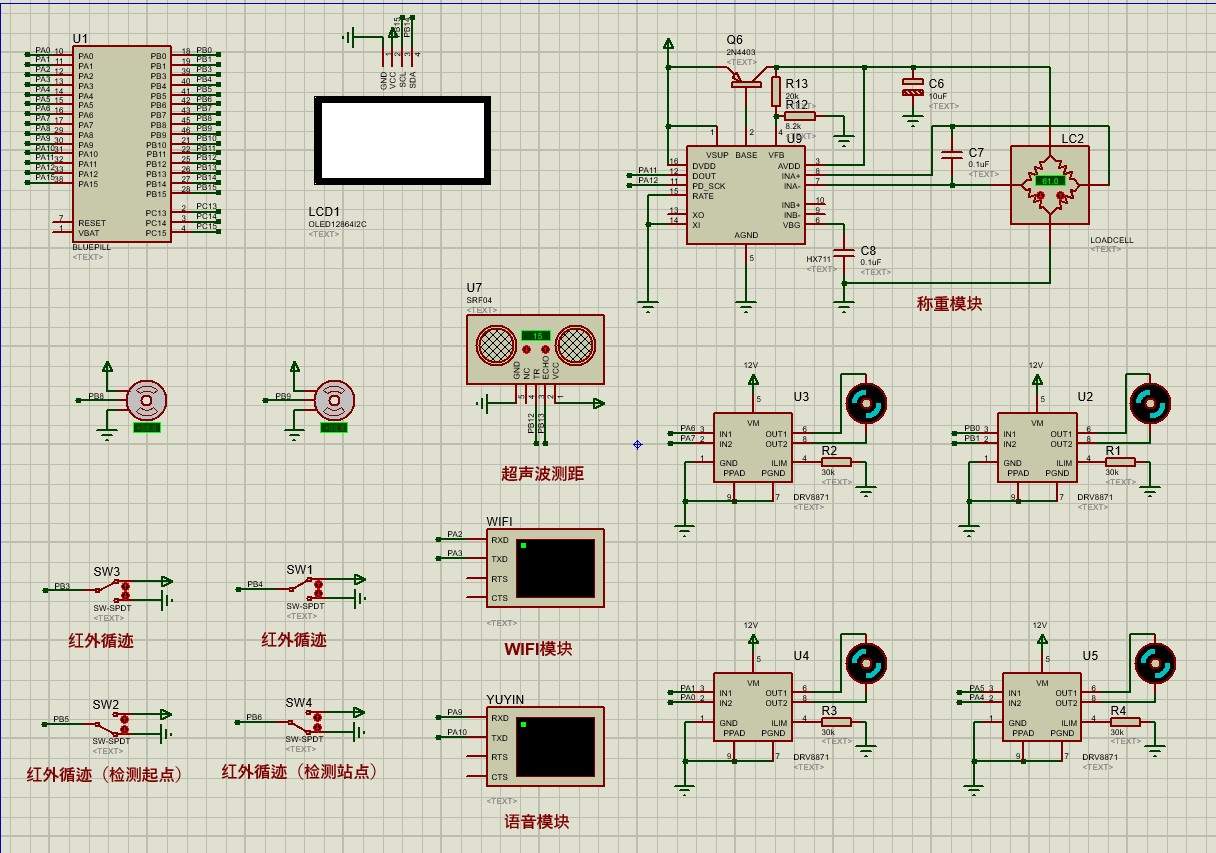
总体资料:
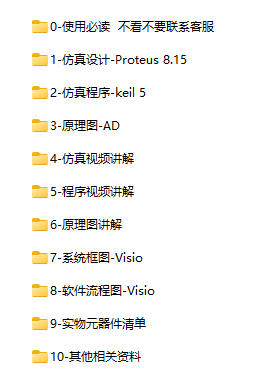
原理图:
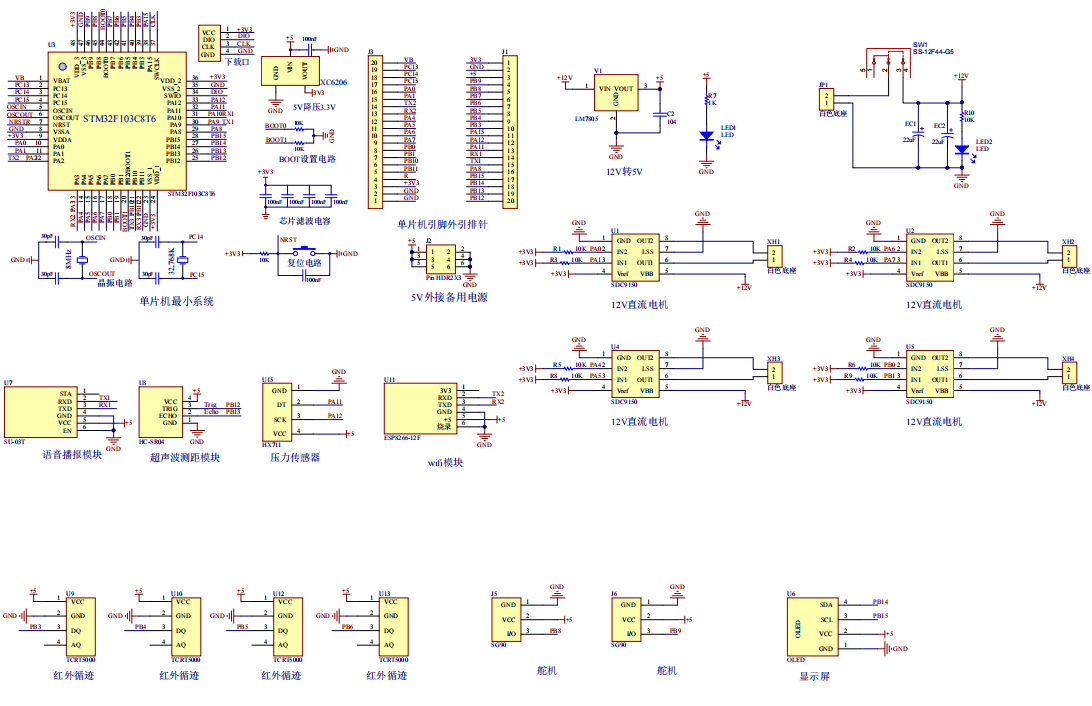
软件设计流程:
系统框图:
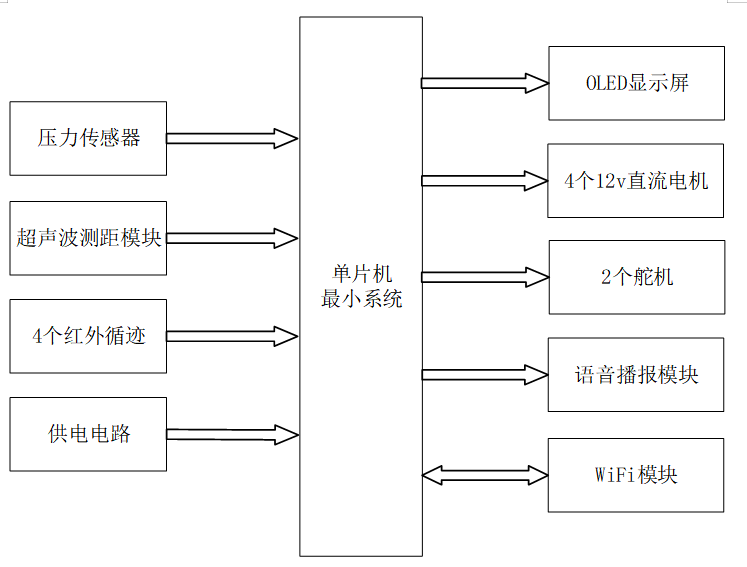
本设计以 STM32 单片机为核心控制器,加上其他的模块一起组成基于 STM32 的仓库智能 AGV 小车系统,其中包含中控部分、输入部分和输出部分。中控部分采用了 STM32 单片机,其主要作用是获取输入部分数据,经过内部处理,控制输出部分。
输入由四部分组成,第一部分是压力传感器,用于检测货物重量,配合手机设置重量阈值判断装货状态;第二部分是超声波测距模块,用于行驶途中检测障碍物,实现避障绕行;第三部分是 4 个红外循迹模块,用于识别黑线轨迹,实现小车循迹行驶;第四部分是独立按键,用于功能切换、参数设置等操作;第五部分供电电路,为整个系统稳定供电。
输出由五部分组成,第一部分是 OLED 显示屏,用于实时显示小车行驶速度,展示挡位信息;第二部分是 4 个 12V 直流电机,用于驱动小车前进、转向、返程行驶;第三部分是 2 个舵机,分别用于 A 点装货、B/C 点卸货作业;第四部分是语音播报模块,用于小车到达目标点位时语音播报提醒;第五部分是 WiFi 模块,用于手机 APP 远程设置速度挡位、货物重量阈值、行驶终点 B 点或 C 点,下发控制指令。
硬件清单:
声明:本站所有文章,如无特殊说明或标注,均为本站原创发布。任何个人或组织,在未征得本站同意时,禁止复制、盗用、采集、发布本站内容到任何网站、书籍等各类媒体平台。如若本站内容侵犯了原著者的合法权益,可联系我们进行处理。