设计编号:T3152602M
仿真视频演示:
软件安装:
资料预览
效果图:

总体资料:
原理图:
软件设计流程:
系统框图:
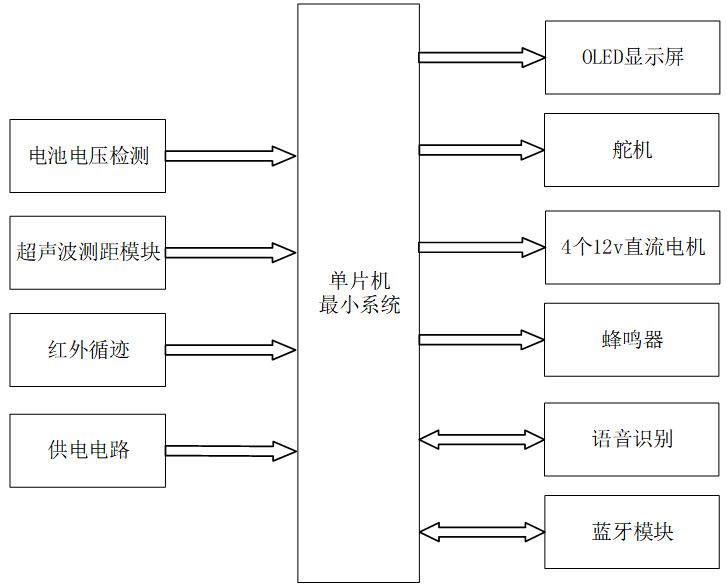
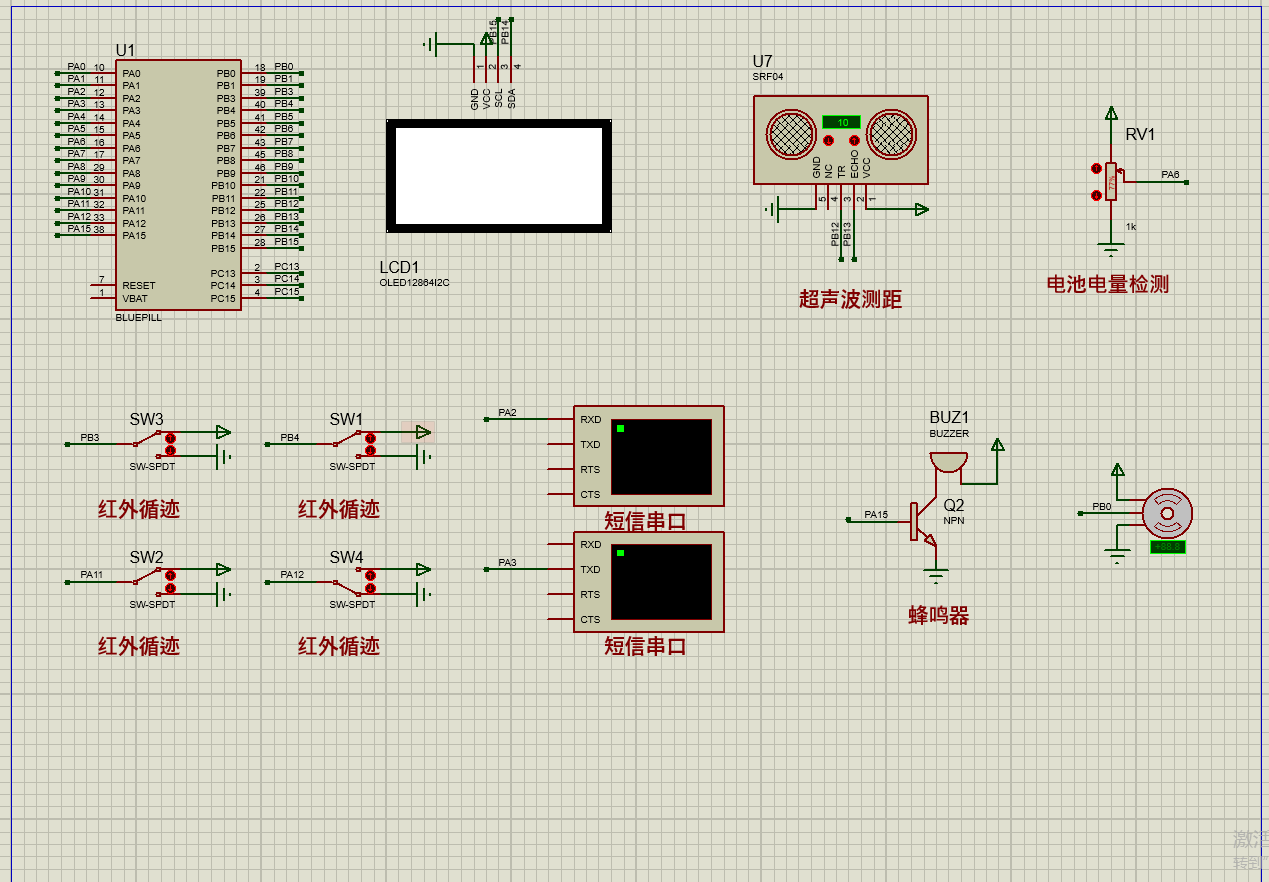
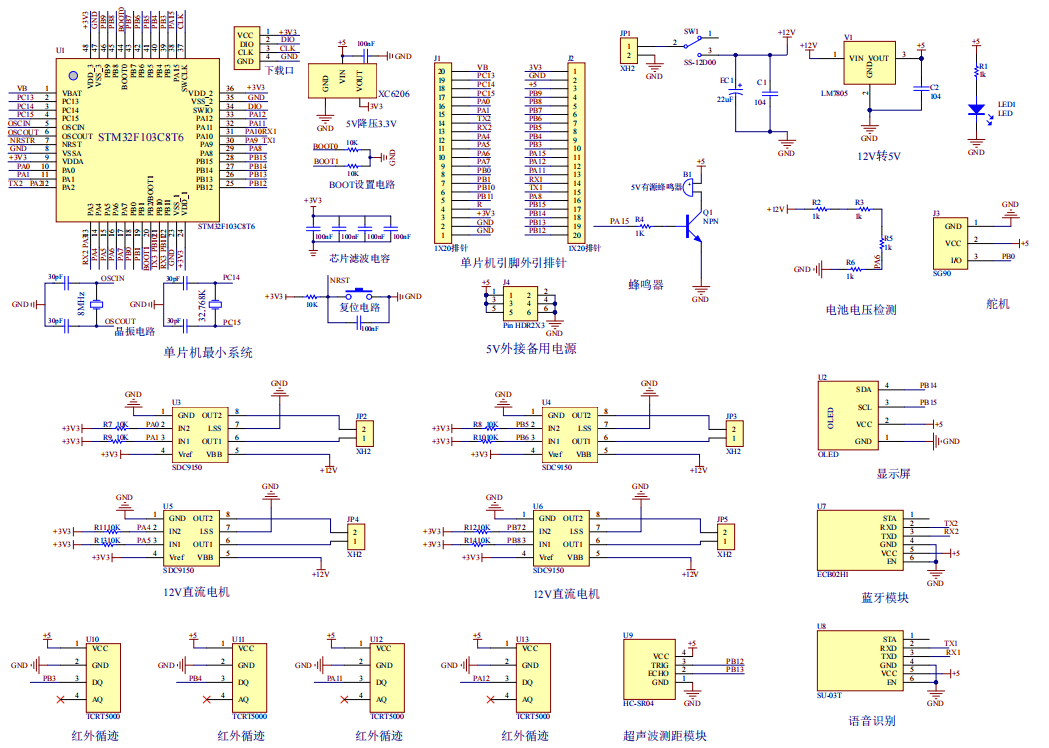
本设计以 STM32F103 单片机为核心控制器,加上其他的模块一起组成基于 STM32 的智能语音控制递送机器人系统,其中包含中控部分、输入部分和输出部分。中控部分采用了 STM32F103 单片机,其主要作用是获取输入部分数据,经过内部处理,控制输出部分。
输入由四部分组成,第一部分是电池电压检测,用于实时采集机器人剩余电量;第二部分是超声波测距模块,用于检测行进过程中周围障碍物距离;第三部分是红外循迹模块,用于识别预设路线,实现起点与送货点之间循迹行驶;第四部分是供电电路,给整个系统供电。
输出由六部分组成,第一部分是OLED 显示屏,用于动态显示机器人行进速度、剩余电量、当前位置、运行状态及障碍物距离;第二部分是舵机,用于到达送货点后模拟货物上下货动作;第三部分是4 个 12V 直流电机,用于驱动机器人实现前进、后退、转向、启停;第四部分是蜂鸣器,用于电量过低时声光报警;第五部分是语音识别模块,用于识别 “启动递送”“暂停运行”“返回起点” 等语音指令,同时实现障碍物提醒语音播报;第六部分是蓝牙模块,用于与手机 APP 通信,实现状态查看、远程操控、低电量通知推送。
硬件清单:
声明:本站所有文章,如无特殊说明或标注,均为本站原创发布。任何个人或组织,在未征得本站同意时,禁止复制、盗用、采集、发布本站内容到任何网站、书籍等各类媒体平台。如若本站内容侵犯了原著者的合法权益,可联系我们进行处理。